

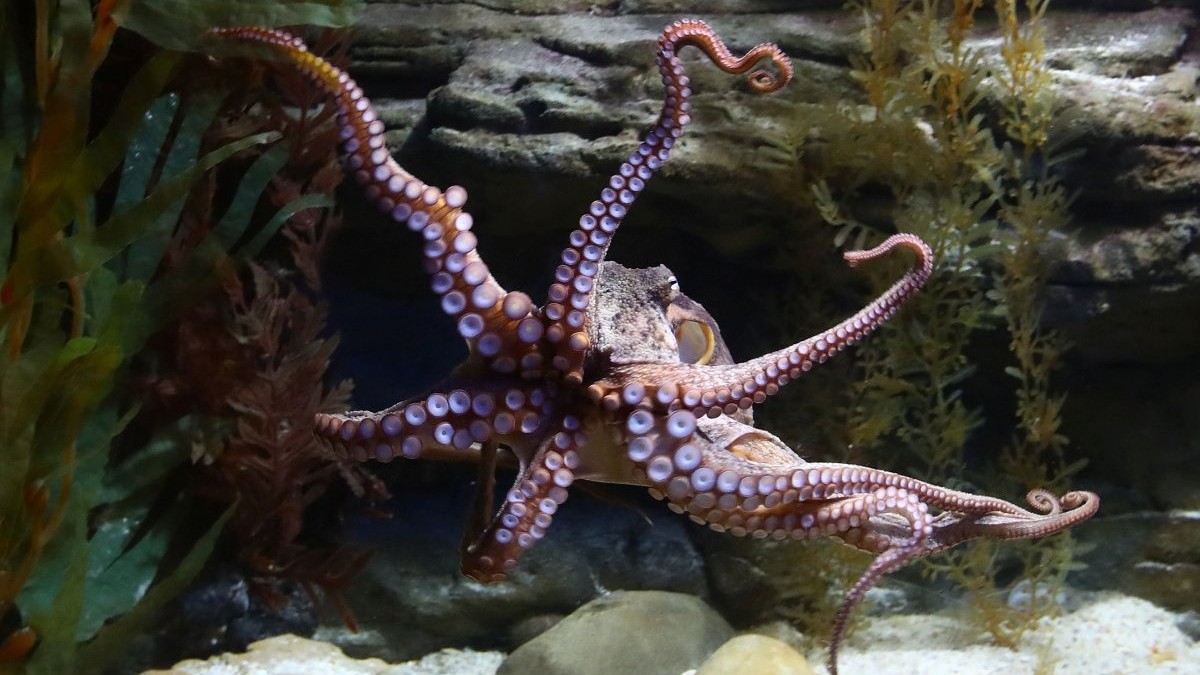
O echipă de cercetători a reușit să descifreze mecanismele biomecanice prin care caracatițele reușesc să treacă prin spații mult mai mici decât dimensiunea corpului lor. Studiul, publicat în Journal of Experimental Biology, analizează procesul cunoscut sub numele de „comportament de strecurare”. Această descoperire este considerată esențială pentru viitoarea generație de roboți de căutare și salvare, care ar putea adopta tehnici de mișcare inspirate de aceste nevertebrate marine.
Analiza a fost realizată în laborator pe trei exemplare aproape adulte de caracatiță comună, puse în fața unei fante reglabile pentru a observa reacțiile la diferite dimensiuni. Cercetătorul Wenci Xin, de la Soft Robotics Lab din cadrul Universității Naționale din Singapore, a explicat că scopul a fost identificarea unui model general de mișcare aplicabil roboților. Surpriza a venit din faptul că animalele nu au folosit o singură strategie, ci au alternat între două tehnici diferite, în funcție de lățimea spațiului.
Atunci când deschizătura era mai lată decât distanța dintre ochii animalului, caracatița a utilizat un proces în trei pași: explorarea spațiului cu un braț, trecerea tentaculelor și împingerea corpului de perete. În schimb, în cazul fantelor mult mai strâmte, moluștele au aplicat un proces mai complex, în patru pași, prin care își trăgeau toate brațele prin orificiu înainte de a strecura capul și mantaua. Această adaptabilitate este facilitată de structura de hidrostat muscular, care asigură susținerea fără a avea nevoie de o structură osoasă rigidă.
Cercetarea a demonstrat că bariera fizică principală pentru trecerea prin spații înguste nu este ciocul animalului, ci grosimea bazei tentaculelor în punctul de contact cu trunchiul. Biologul Michael Kuba, de la Universitatea Federico II din Napoli, a subliniat că aceste animale folosesc simțul tactil de pe brațe pentru a analiza deschizătura. De asemenea, el a menționat că abilitatea de mișcare variază în funcție de habitat, caracatița comună fiind adaptată mediilor stâncoase, spre deosebire de speciile din zone nisipoase.
Implementarea acestor modele în inginerie ar putea schimba modul în care sunt construite sistemele de explorare în zone de dezastre. În prezent, roboții folosiți pentru căutarea victimelor printre dărâmături sunt proiectați să fie foarte înalți și subțiri, o formă care le limitează capacitatea de transport. Un dispozitiv inspirat de caracatiță ar putea fi mult mai versatil, fiind echipat cu senzori și instrumente medicale, folosind brațe moi care pot fi în același timp puternice și agile pentru a trage restul corpului.
În domeniul biomecanicii, studiul de caz al moluștelor marine evidențiază importanța structurilor non-rigide în navigarea prin medii complexe. În timp ce roboții convenționali folosesc componente rigide pentru control, modelele biologice precum cele ale caracatiței oferă soluții pentru o mobilitate superioară. Această abordare de tip biomimetic este vitală pentru dezvoltarea unor tehnologii capabile să opereze în condiții de presiune sau constrângeri spațiale extreme, unde structurile clasice eșuează.